Explicação detalhada dos três principais pontos de controle de servo, passo e conversão de frequência!
A parte de controle de movimento periférico de robôs industriais inclui principalmente três partes: servocontrole, controle de passo e controle de conversão de frequência. Vamos responder a esses pontos de controle um por um.
controle servo
1, O princípio de funcionamento dos servomotores AC
O rotor dentro do servo motor é um ímã permanente e a eletricidade trifásica U/V/W controlada pelo driver forma um campo eletromagnético. O rotor gira sob a ação deste campo magnético. Ao mesmo tempo, o codificador integrado do motor envia um sinal para o driver, e o driver compara o valor de feedback com o valor alvo para ajustar o ângulo de rotação do rotor. A precisão de um servo motor é determinada pela precisão do codificador (número de linhas).
2, Composição e classificação de servossistemas
Composição:
Um servo sistema é um termo geral para sistemas de controle que usam posição e ângulo como variáveis de controle. Sistemas relacionados à posição e ângulo, como velocidade, velocidade angular, aceleração e força, também estão incluídos no servosistema.
Classificação:
1. Classificado por estrutura de controle: malha aberta e malha fechada.
2. Classificado por componentes de condução:
a. Sistema servo de motor de passo.
b. Sistema servo de motor DC.
c. Sistema servo de motor CA.
3, As características dos servo motores (AC)
1 Alta precisão de posicionamento, servomotores comuns podem atingir 00,036 graus
2 Tempo de resposta rápido.
3 O controle é conveniente e flexível e o sistema de controle é fácil de implementar.
4 Existem muitos modelos disponíveis e diferentes tipos podem ser selecionados de acordo com os diferentes ambientes de aplicação.
5 Fornece controle total de circuito fechado, que pode monitorar o status da operação em tempo hábil e fazer ajustes e alterações apropriados.
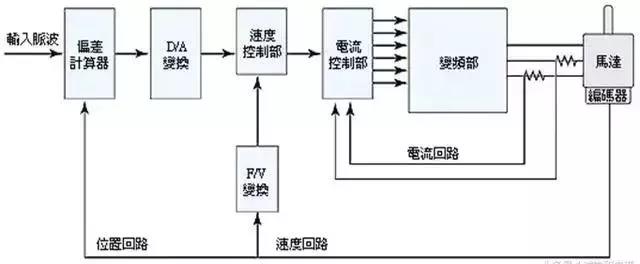
4, Estrutura do sistema servo
5, Etapas de seleção para controle servo
1. Determine especificações mecânicas, carga, rigidez e outros parâmetros.
2. Confirme os parâmetros de ação, como velocidade de movimento, curso, tempo de aceleração e desaceleração, ciclo, precisão, etc.
3. Selecione a inércia do motor, a inércia da carga, a inércia de conversão do eixo do motor e a inércia do rotor.
4. Selecione a velocidade de rotação do motor.
5. Selecione o torque nominal do motor. Torque de carga, torque de aceleração e desaceleração, torque máximo instantâneo e torque real.
6. Selecione a resolução da posição mecânica do motor.
7. Selecione o modelo do motor com base no acima.
6, Aplicação de servocontrole

Controle de etapas
1, O princípio de funcionamento dos motores de passo
Um motor de passo é um atuador que converte pulsos elétricos em deslocamento angular. Quando o driver de passo recebe um sinal de pulso, ele aciona o motor de passo para girar um ângulo fixo (chamado de "ângulo de passo") na direção definida, e sua rotação ocorre passo a passo em um ângulo fixo. O deslocamento angular pode ser controlado controlando o número de pulsos para obter um posicionamento preciso; Ao mesmo tempo, a velocidade e a aceleração da rotação do motor podem ser controladas controlando a frequência do pulso, atingindo assim o objetivo de regulação da velocidade. Os motores de passo podem ser usados como um tipo especial de motor para fins de controle e são amplamente utilizados em diversos controles de malha aberta devido à sua característica de não haver erros acumulados (precisão de 100%).
2, Classificação de motores de passo
Os motores de passo comumente usados agora incluem motores de passo reativos (VR), motores de passo de ímã permanente (PM), motores de passo híbridos (HB) e motores de passo monofásicos.
Os motores de passo de ímã permanente são geralmente bifásicos, com torque e volume pequenos e um ângulo de passo de geralmente 7,5 graus ou 15 graus;
Os motores de passo reativos são geralmente trifásicos e podem atingir alta saída de torque. O ângulo de passo é geralmente de 1,5 graus, mas tanto o ruído quanto a vibração são significativos. O circuito magnético do rotor de um motor de passo reativo é feito de materiais magnéticos macios e há enrolamentos de excitação multifásicos no estator, que geram torque utilizando mudanças na condutividade magnética.
Motor de passo híbrido refere-se a uma combinação das vantagens dos motores de ímã permanente e reativos. É dividido em duas fases e cinco fases: o ângulo de passo das duas fases é geralmente de 1,8 graus, enquanto o ângulo de passo das cinco fases é geralmente de 0,72 graus. Este tipo de motor de passo é mais amplamente utilizado.
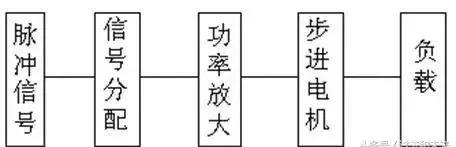
3, sistema de motor de passo
1. Terminologia para indicadores estáticos de motores de passo
a. Número de fase: O número de pares de bobinas de excitação que geram diferentes campos magnéticos N e S. Comumente representado por mb Contagem de batimentos: O número de pulsos ou estado condutor necessário para completar uma mudança periódica no campo magnético é representado por n, ou refere-se ao número de pulsos necessários para o motor girar através de um ângulo de inclinação do dente.
c. Ângulo de passo: correspondendo a um sinal de pulso, o ângulo de rotação do rotor do motor é deslocado θ Representa.
d. Torque de posicionamento: Torque de travamento do próprio rotor do motor quando o motor não está ligado (causado por harmônicos no formato do dente do campo magnético e erros mecânicos).
e. Torque estático: O torque de travamento do eixo do motor quando o motor não gira abaixo da ação elétrica estática nominal.
2. Indicadores dinâmicos e terminologia de motores de passo
a. Precisão do ângulo de passo: O erro entre o valor real e o valor teórico do ângulo de passo para cada rotação do motor de passo.
b. Perda de passos: O número de passos dados pelo motor durante a operação, que não é igual ao número teórico de passos. É chamado de passo perdido.
c. Ângulo de desalinhamento: O ângulo no qual o eixo do dente do rotor está desviado do eixo do dente do estator.
d. Frequência máxima de partida sem carga: A frequência máxima na qual um motor pode partir diretamente sem carga sob uma determinada forma de acionamento, tensão e corrente nominal.
e. Frequência máxima de operação sem carga: A frequência máxima de velocidade do motor sem carga sob uma determinada forma de acionamento, tensão e corrente nominal.
f. Característica de frequência de torque operacional: A curva da relação entre o torque de saída e a frequência medida pelo motor durante a operação sob certas condições de teste é chamada de característica de frequência de torque operacional.
4, seleção de motor de passo
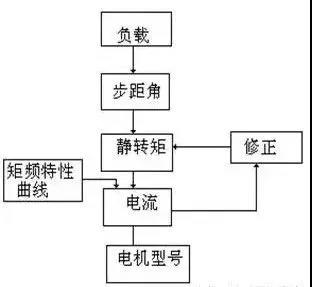
1. Seleção do ângulo de passo: O ângulo de passo do motor depende dos requisitos de precisão da carga.
2. Seleção do torque estático: A seleção do torque estático é baseada na carga de trabalho do motor. Geralmente, o torque estático deve estar dentro de 2-3 vezes a carga de atrito.
3. Seleção de corrente: Devido aos diferentes parâmetros de corrente, as características operacionais variam muito. A corrente do motor pode ser determinada com base na curva característica de frequência de torque.
5, Algumas características dos motores de passo
1. A precisão de um motor de passo geral é 3-5% do ângulo de passo e não acumula.
A temperatura máxima permitida na superfície de um motor de passo é geralmente acima de 130 graus Celsius.
O torque do motor de passo diminuirá à medida que a velocidade aumenta.
4. O motor de passo pode operar normalmente em baixas velocidades, mas se exceder uma determinada velocidade, não poderá dar partida e será acompanhado por um assobio.
5. Os motores de passo devem ser usados em situações de baixa velocidade - a velocidade não deve exceder 1000 rotações por minuto.

VI Comparação de desempenho entre dois tipos de motores
1. Precisão de controle diferente
O ângulo de passo do motor de passo híbrido de cinco fases é geralmente {{0}},72 graus e 0,36 graus. A precisão do controle do servo motor CA é garantida pelo codificador rotativo na extremidade traseira do eixo do motor. Para o motor com um codificador de linha padrão de 2500, seu equivalente de pulso é 360 graus /10000=00,036 graus e a precisão do servo motor é maior que a do motor de passo.
2. Diferentes características de baixa frequência
Os motores de passo são propensos a vibrações de baixa frequência em baixas velocidades. O servo motor AC funciona muito suavemente e não há vibração mesmo em baixas velocidades.
3. Diferentes capacidades de sobrecarga
Os motores de passo geralmente não possuem capacidade de sobrecarga. Os servomotores CA têm forte capacidade de sobrecarga.
4. Desempenho operacional diferente
O controle do motor de passo é um controle de malha aberta. Se a frequência de partida for muito alta ou a carga for muito grande, é fácil causar perda de passo ou bloqueio do rotor. Se a velocidade for muito alta ao parar, é fácil causar ultrapassagem. O sistema de servoacionamento CA é controlado em malha fechada e o driver pode amostrar diretamente o sinal de feedback do codificador do motor. A estrutura interna das malhas de posição e velocidade geralmente não causa perda de passo ou ultrapassagem do motor de passo, e o desempenho do controle é mais confiável.
5. Desempenho de resposta de velocidade diferente
São necessários 200-400 milissegundos para um motor de passo acelerar do repouso até a velocidade de trabalho (geralmente várias centenas de rotações por minuto). O desempenho de aceleração do sistema servo AC é bom. Tomando o servo motor CA Panasonic MSMA 400W como exemplo, leva apenas alguns milissegundos para acelerar da estática até sua velocidade nominal de 3.000 RPM e pode ser usado em situações de controle que exigem partida e parada rápida
6. Diferentes características de frequência de torque
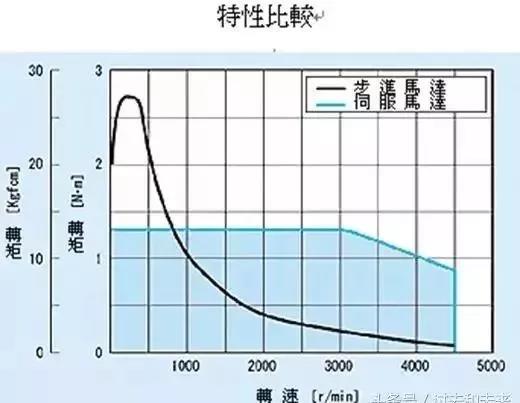
O torque de saída do motor de passo diminui com o aumento da velocidade e diminui drasticamente em velocidades mais altas. O servo motor AC produz um torque constante.
Em resumo, os servossistemas AC superam os motores de passo em muitos aspectos de desempenho. Mas em algumas situações de baixa demanda, os motores de passo são frequentemente usados como motores executivos. Portanto, no processo de projeto do sistema de controle, vários fatores, como requisitos e custos de controle, devem ser considerados de forma abrangente, e motores de controle apropriados devem ser selecionados.
Controle de frequência variável
1, Introdução à General Motors
O motor CA trifásico de gaiola de esquilo é o tipo mais comum de motor de indução e sua estrutura e características são as seguintes:
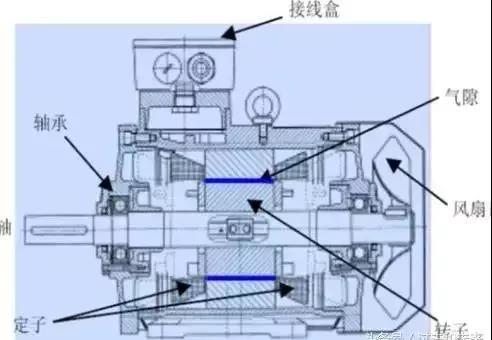
感应电机的构造示意图
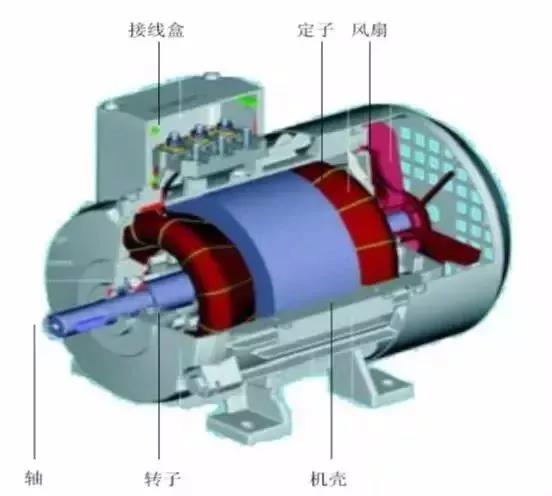
Diagrama esquemático da construção do motor
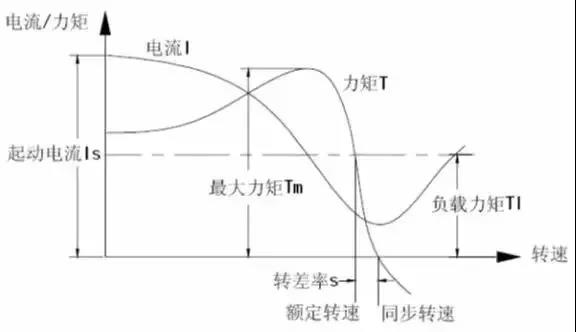
2, Princípios e composição de conversores de frequência
Um conversor de frequência é um dispositivo de controle que pode alterar fácil e livremente a velocidade de um motor CA. O método para alterar a velocidade do motor CA é o seguinte.
O conversor de frequência consegue a regulação da velocidade alterando a frequência da fonte de alimentação do motor CA:
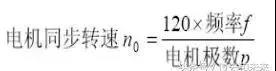
变频器的构成如下:
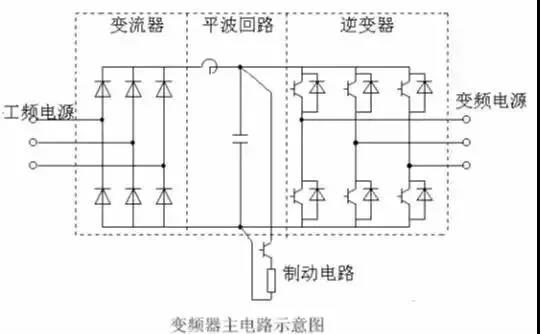
1. Conversor (retificador)
O retificador de ponte de diodo é amplamente utilizado, conforme mostrado na Figura 1, que converte a fonte de alimentação de frequência elétrica em uma fonte de alimentação CC. Dois conjuntos de inversores de transistor também podem ser usados para formar um inversor reversível, que pode realizar operação regenerativa devido ao seu sentido de potência reversível.
2. Circuito de onda plana
Na tensão CC retificada do retificador, há uma tensão pulsante de 6 vezes a frequência da fonte de alimentação, e a corrente pulsante gerada pelo inversor também provoca alterações na tensão CC. Para suprimir flutuações de tensão, indutores e capacitores são usados para absorver tensão pulsante (corrente). Quando a capacidade do dispositivo é pequena, se houver margem nos componentes compostos pela fonte de alimentação e circuito principal, a indutância pode ser omitida e um circuito simples de onda plana pode ser utilizado.
3. Inversor
Ao contrário dos retificadores, os inversores convertem energia CC em energia CA na frequência necessária, permitindo que seis dispositivos de comutação conduzam e desliguem por um tempo predeterminado, resultando em uma saída CA de fase 3-.
4. Circuito de frenagem
Quando um motor assíncrono é utilizado na área de frenagem regenerativa (com taxa de escorregamento negativa), a energia regenerativa é armazenada no capacitor do circuito de onda plana, fazendo com que a tensão CC aumente. De modo geral, a energia acumulada pela inércia de um sistema mecânico (incluindo um motor elétrico) é maior que a energia armazenada por um capacitor. Quando é necessária uma frenagem rápida, um inversor reversível pode ser usado para fornecer feedback à fonte de alimentação ou configurar um circuito de frenagem (chave e resistor) para consumir a energia regenerativa, a fim de evitar o aumento da tensão do circuito CC.
3, A finalidade da aplicação e a finalidade dos conversores de frequência
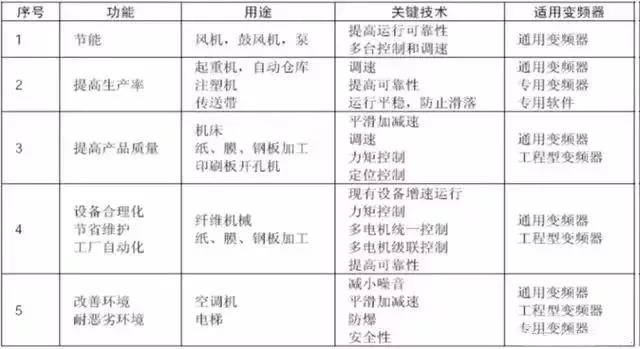
O inversor de velocidade variável composto por um conversor de frequência e um motor CA é chamado de inversor de frequência e suas finalidades funcionais são as seguintes. Pode haver correlações mútuas entre eles, mas na verdade não existe uma classificação clara. Esta tabela é apenas para referência.