


A aplicação do sistema CNC multieixos na usinagem de superfícies
Este artigo deriva a matriz de translação e a matriz de rotação na forma de coordenadas homogêneas e modela matematicamente as mudanças de posição e atitude em qualquer junta de um sistema de ligação multieixo. Um algoritmo RTPA de feedback foi construído com base em componentes comparadores, componentes contadores e componentes geradores para controle prático em processos de usinagem de sistemas CNC de ligação multieixo, e a influência da frequência de amostragem foi analisada. Finalmente, tomando a usinagem de simulação de superfície como exemplo para pesquisa experimental, os resultados mostram que, sob o controle do algoritmo RTPA, o sistema CNC de ligação multieixo pode efetivamente completar a usinagem de superfície.
Palavras-chave: Articulação multieixo; Sistema CNC; Usinagem de superfície; Algoritmo RTPA
O nível de integração e automação na indústria transformadora tornou-se um critério importante para medir a força científica e tecnológica de um país. A China é um importante país manufatureiro, cobrindo a grande maioria das categorias de processamento mecânico do mundo [1], nas quais a tecnologia CNC e os sistemas CNC desempenham um papel muito importante. Para vários tipos complexos de tarefas de usinagem, apenas técnicas e métodos de usinagem CNC com mais articulação de eixos podem ser concluídos com mais eficiência. Portanto, o projeto de sistemas CNC de articulação multieixo e os métodos de usinagem CNC de articulação multieixo tornaram-se o conteúdo central para julgar a competitividade do processamento mecânico e da indústria de manufatura [3]. Atualmente, há uma certa lacuna entre a China e o nível avançado do mundo no desenvolvimento de sistemas CNC de eixo 5- e acima da ligação e métodos de usinagem CNC, o que se tornou um problema de gargalo que restringe o desenvolvimento profundo do processamento mecânico da China. indústria. Portanto, este artigo toma um sistema CNC de articulação de eixo 5- como objeto de pesquisa e, por meio de análise de modelos matemáticos e pesquisa de processos de controle, fornece sua aplicação específica em usinagem de superfícies.
1. Um modelo matemático para a pose de sistemas CNC multieixos
A chave para a função de controle e efeito de usinagem de um sistema CNC de articulação multieixo está na caracterização precisa da posição e postura, bem como na conexão dinâmica razoável. Portanto, este artigo primeiro modela matematicamente a posição e a atitude de um sistema CNC de articulação multieixo na forma de coordenadas homogêneas.
A conclusão de uma série de ações em um sistema de usinagem CNC de articulação multieixo se manifesta como o efeito cumulativo de movimentos rotacionais e translacionais de várias juntas e eixos no espaço tridimensional. Portanto, para descrever um sistema CNC de ligação multieixos de uma perspectiva matemática, depende da caracterização da matriz de rotação e da matriz de translação.
Se qualquer ponto A no espaço for transformado na posição do ponto A 'por meio de translação, e for transladado em unidades a, b e c nos eixos de coordenadas x, y e z, então existe uma relação de translação conforme mostrado na fórmula (1).
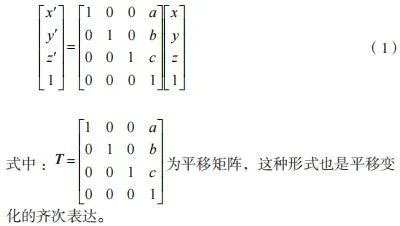
Se qualquer ponto A no espaço for transformado na posição do ponto A 'por meio da rotação, e seu ângulo de rotação em torno de z for θ, então existe uma relação de rotação conforme mostrado na fórmula (2).
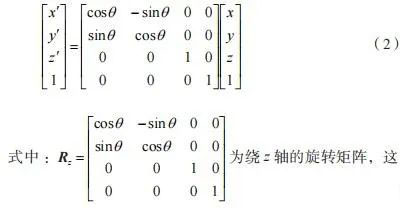
Da mesma forma, as matrizes de rotação em torno do eixo y e do eixo x em qualquer ponto também podem ser obtidas, bem como as expressões homogêneas dessas duas matrizes. Ao promover ainda mais esta abordagem, uma matriz de rotação pode ser obtida para qualquer ponto em torno de qualquer eixo no espaço, que também se manifestará como uma combinação de movimento rotacional em torno dos eixos x, y e z. Ao obter a matriz de translação e a matriz de rotação da mudança de posição em qualquer ponto do espaço, um modelo matemático da mudança de posição naquele ponto pode ser estabelecido. Esta abordagem também se aplica a qualquer sistema de coordenadas no espaço e a qualquer objeto no espaço. O processo de usinagem CNC de articulação multieixo é o efeito de combinação de múltiplos movimentos translacionais e movimentos rotacionais em torno de múltiplos eixos na extremidade operacional que realiza a tarefa de usinagem.
Assumindo que a transformação de posição do efetor final de um sistema de ligação multieixo é mostrada na Figura 1. Como mostrado na Figura 1, o efetor final do sistema de ligação multieixo passou por duas transformações, uma das quais foi um movimento de translação ao longo do x e eixos y, e o outro era uma rotação de 90 graus em torno do eixo z.
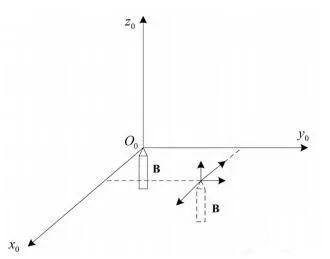
Figura 1 Transformação de posição do efetor final de um sistema de ligação multieixo
Pode-se observar que com o método de modelagem acima, uma combinação de movimento translacional e rotacional pode ser descrita para qualquer articulação e ação em um sistema de ligação multieixo.
2. Controle de processo do sistema CNC multieixos
Depois de ser capaz de descrever um sistema CNC de articulação multieixo por meio de modelos matemáticos, a dificuldade de todo o processo CNC é como configurar o programa CNC e permitir que o sistema conclua as tarefas de usinagem de acordo com a rota estabelecida. Este artigo projeta um algoritmo de controle de pulso com bom desempenho em tempo real para o processo de usinagem de sistemas CNC de articulação multieixo, abreviado como algoritmo RTPA (Algoritmo de pulso em tempo real).
O processo de usinagem CNC é geralmente alcançado e concluído por meio de algoritmos de interpolação, e o controle de cada eixo na usinagem CNC é baseado no pulso do motor de passo, o que requer a formação de uma relação correspondente entre o processo de interpolação e o tempo de geração de pulso . Contudo, o desempenho em tempo real dos processos tradicionais de interpolação baseados na frequência de pulso não é ideal. Portanto, este artigo projeta um novo algoritmo de geração de pulso com melhor desempenho em tempo real do ponto de vista do algoritmo de transformação VF (frequência de tensão). A sequência de pulsos gerada por este algoritmo pode alcançar um controle mais eficaz de sistemas CNC de ligação multieixos.
Este algoritmo usa componentes comparadores, componentes contadores e componentes geradores para gerar conjuntamente sequências de pulso com bom desempenho em tempo real. O diagrama esquemático do algoritmo é mostrado na Figura 2.
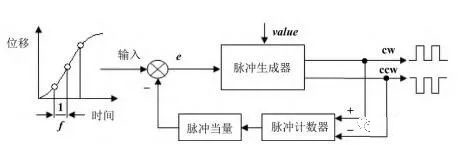
Figura 2 Diagrama de Blocos Princípio do Algoritmo de Controle RTPA para Sistema de Ligação Multieixo
De acordo com a Figura 2, pode-se observar que o deslocamento de uma junta ou dispositivo final em um sistema de articulação multieixo é amostrado e utilizado como entrada para o algoritmo RTPA, com frequência de amostragem de f. Depois de inserir o valor de deslocamento amostrado, ele é comparado com o equivalente de pulso formado pelo contador de pulsos no ramo de feedback, e a diferença entre os dois é inserida no gerador de pulso como base de julgamento para a geração da sequência de pulso. O gerador de pulsos irá gerar duas saídas, ou seja, pulso direto e pulso reverso, que também correspondem à rotação direta e reversa do motor de passo.
A determinação se um gerador de pulsos gera pulsos diretos ou reversos depende da comparação entre o erro acumulado entre as ramificações de entrada e feedback e o valor limite definido. As regras de comparação são as seguintes. Regra 1: Se a soma dos erros acumulados entre as ramificações de entrada e feedback for maior que o valor limite definido, o gerador de pulsos gera um pulso direto e o emite. Regra 2: Se a soma dos erros acumulados entre os ramos de entrada e feedback for menor que o oposto do valor limite definido, o gerador de pulsos gera um pulso reverso e o emite.
O parâmetro chave que determina o algoritmo neste artigo é a frequência de amostragem f antes de usar o deslocamento como entrada. A fim de determinar o impacto da frequência de amostragem f no desempenho do algoritmo RTPA, este artigo define as frequências de amostragem para 5 kHz e 20 kHz, respectivamente, e traça suas curvas de resposta de deslocamento e curvas de resposta de velocidade. Os resultados são mostrados na Figura 3.
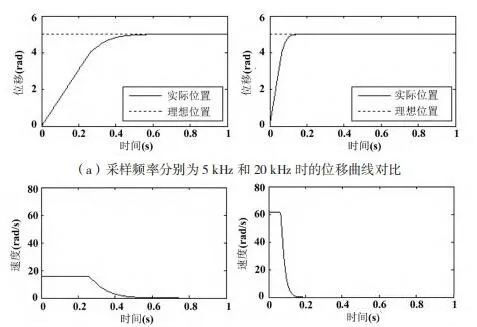
Figura 3 Impacto da frequência de amostragem no desempenho do algoritmo do sistema de ligação multieixo
O lado esquerdo da Figura 3 (a) representa a curva de resposta ao deslocamento do algoritmo RTPA na frequência de amostragem de 5kHz, enquanto o lado direito representa a curva de resposta ao deslocamento do algoritmo RTPA na frequência de amostragem de 20kHz; O lado esquerdo da Figura 3 (b) representa a curva de resposta de velocidade do algoritmo RTPA a uma frequência de amostragem de 20kHz, enquanto o lado direito representa a curva de resposta de velocidade do algoritmo RTPA a uma frequência de amostragem de 20kHz.
Na Figura 3 (a), pode-se observar que quanto maior a frequência de amostragem e menor o período de amostragem, mais rápida será a velocidade de resposta de deslocamento do algoritmo RTPA. A partir da comparação das figuras esquerda e direita, pode-se observar que quando a frequência de amostragem é de 5kHz, a resposta de deslocamento do algoritmo RTPA leva 0,58s, e o deslocamento real do sistema de ligação multieixo só pode corresponder ao deslocamento ideal; Quando a frequência de amostragem é 20kHz, a resposta de deslocamento do algoritmo RTPA é 0,16s, e o deslocamento real do sistema de ligação multieixo corresponde ao deslocamento ideal. Isto indica que a resposta de deslocamento a uma frequência de amostragem de 20kHz é 0,42s mais rápida do que a uma frequência de amostragem de 5kHz.
Na Figura 3 (b), pode-se observar que quanto maior a frequência de amostragem e menor o período de amostragem, mais rápida será a resposta da curva de velocidade do algoritmo RTPA. A partir da comparação dos gráficos esquerdo e direito, pode-se observar que quando a frequência de amostragem é de 5 kHz, a resposta de velocidade do algoritmo RTPA leva 0,5 segundos para que a velocidade real do sistema de ligação multieixo seja atingida. corresponda à velocidade ideal; Quando a frequência de amostragem é 20 kHz, a resposta de velocidade do algoritmo RTPA é 0,13 segundos, e a velocidade real do sistema de ligação multieixo corresponde à velocidade ideal. Isto indica que a resposta da velocidade a uma frequência de amostragem de 20 kHz é 0,37 segundos mais rápida do que a uma frequência de amostragem de 5 kHz.
3. Experimento de simulação de usinagem de superfície em sistema CNC multieixos
No trabalho anterior, a modelagem de posição e atitude e o projeto do algoritmo de controle RTPA foram realizados respectivamente para o sistema CNC de ligação multieixo, e a estratégia de controle eficaz do sistema CNC de ligação multieixo foi determinada através da análise da influência dos parâmetros-chave. A seguir, experimentos de simulação serão conduzidos para verificar o desempenho do controle do algoritmo RTPA do sistema de ligação multieixo proposto neste artigo. O experimento de simulação seleciona a usinagem de superfície como o objeto de usinagem do sistema CNC de articulação multieixo. Superfícies curvas apresentam certo grau de complexidade em diversas unidades de usinagem e requerem algoritmos de controle precisos. A usinagem de toda a superfície é concluída através de trajetórias de usinagem de curva contínua. Os resultados da simulação da superfície a ser processada neste artigo são mostrados na Figura 4.
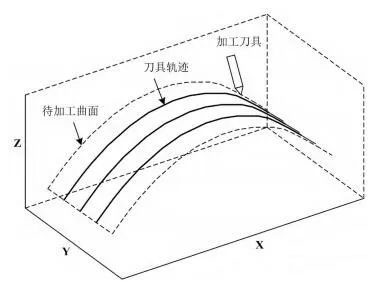
Figura 4 Resultados da simulação da superfície a ser usinada neste artigo
A partir da Figura 4, pode-se observar que a superfície a ser processada neste artigo é um segmento de superfície que forma uma largura axial na direção x e uma largura radial na direção y, com o raio de curvatura da superfície localizado na direção do eixo z. A Figura 4 também mostra a posição inicial da ferramenta, que é o ponto inicial, e a curva paralela na superfície indica a trajetória de usinagem sob o controle do algoritmo RTPA.
Existem muitos métodos de usinagem CNC para superfícies, como método de rota de usinagem de geração de parâmetros baseado em trajetória, método de rota de usinagem de dados transversais baseado em caminho CC e método de rota de usinagem transversal baseado em caminho. Este artigo escolhe o método de rota de processamento de dados de seção com base no caminho CC e combina-o com o corte em forma de Z para completar o processamento. Durante o processo de usinagem, o efeito de controle das curvas de deslocamento e velocidade obtidas pelo algoritmo RTPA nas direções do eixo x, eixo y e eixo z é mostrado na Figura 5.
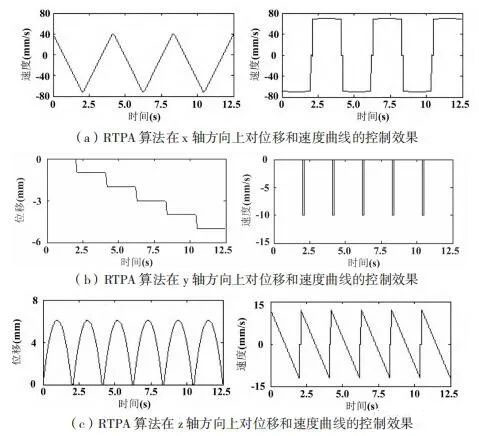
Figura 5 Efeito de controle do algoritmo RTPA nas curvas de deslocamento e velocidade em três direções
Na Figura 5 (a), pode-se observar que o algoritmo RTPA forma uma curva de onda triangular para controlar o deslocamento na direção do eixo x. Devido às limitações das tarefas de processamento, o deslocamento máximo do algoritmo RTPA na direção do eixo x é 0 mm, e o valor mínimo é próximo de -150 mm. O período de onda triangular da curva de deslocamento é de 4,17 segundos. O algoritmo RTPA forma uma curva de onda quadrada retangular para controle de velocidade na direção do eixo x, mas há alguma instabilidade devido à influência do processo de usinagem. A velocidade máxima do algoritmo RTPA na direção do eixo x é próxima de 80 mm/s, e o valor mínimo é próximo de {{10}} mm/s. O período de onda quadrada retangular da curva de velocidade é de 4,17 segundos. Na Figura 5 (b), pode-se observar que o algoritmo RTPA forma uma forma curva de ondas escalonadas no controle do deslocamento na direção do eixo y. Devido às limitações das tarefas de processamento, o deslocamento máximo do algoritmo RTPA na direção do eixo y é de 0 mm, e o valor mínimo está próximo da posição de -6 mm. O período da onda escalonada da curva de deslocamento é de 4,17 segundos. O algoritmo RTPA controla a velocidade na direção do eixo y na forma de ondas de pulso. A velocidade máxima do algoritmo RTPA na direção do eixo y é 0 mm/s e o valor mínimo é -10 mm/s. O período de onda quadrada retangular da curva de velocidade é de 4,17 segundos.
Na Figura 5 (c), pode-se observar que o algoritmo RTPA forma uma curva de meia onda senoidal para controle de deslocamento na direção do eixo z. Devido às limitações das tarefas de processamento, o algoritmo RTPA possui um deslocamento máximo de 6,2 mm e um deslocamento mínimo de 0 mm na direção do eixo z. O período de meia onda senoidal da curva de deslocamento é de 2,08 segundos. O algoritmo RTPA forma uma curva de onda dente de serra para controlar a velocidade na direção do eixo z. A velocidade máxima do algoritmo RTPA na direção do eixo z é próxima de 15 mm/s, e o valor mínimo é próximo de -15 mm/s. O período da onda dente de serra da curva de velocidade é de 2,08 segundos.
4. Conclusão
Este artigo investiga um sistema CNC de articulação multieixo. Primeiramente, na forma de coordenadas homogêneas, a modelagem matemática é realizada nas mudanças de posição e atitude em qualquer junta de um sistema de ligação multieixo, e o processo de geração da matriz de translação e da matriz de rotação é derivado. Em segundo lugar, um algoritmo RTPA de feedback foi construído com base em componentes comparadores, componentes contadores e componentes geradores para controle prático em processos de usinagem de sistemas CNC de ligação multieixo, e a influência da frequência de amostragem foi analisada. Finalmente, um experimento de validação foi conduzido usando a usinagem de simulação de superfície como exemplo, e os resultados experimentais mostraram que o método de rota de usinagem de dados de seção baseado no caminho CC adotado neste artigo, combinado com o deslocamento da ferramenta em forma de Z, pode completar a usinagem com sucesso. Enquanto isso, o algoritmo RTPA controla efetivamente o deslocamento e a velocidade em todas as três direções do eixo coordenado.


